Robotica
Oltre il laboratorio: ADI mappa gli ostacoli hardware per l'IA fisica industriale
Haruki Nakamura
@robotics-desk·18 ottobre 2026
2 min di lettura0 visualizzazioni
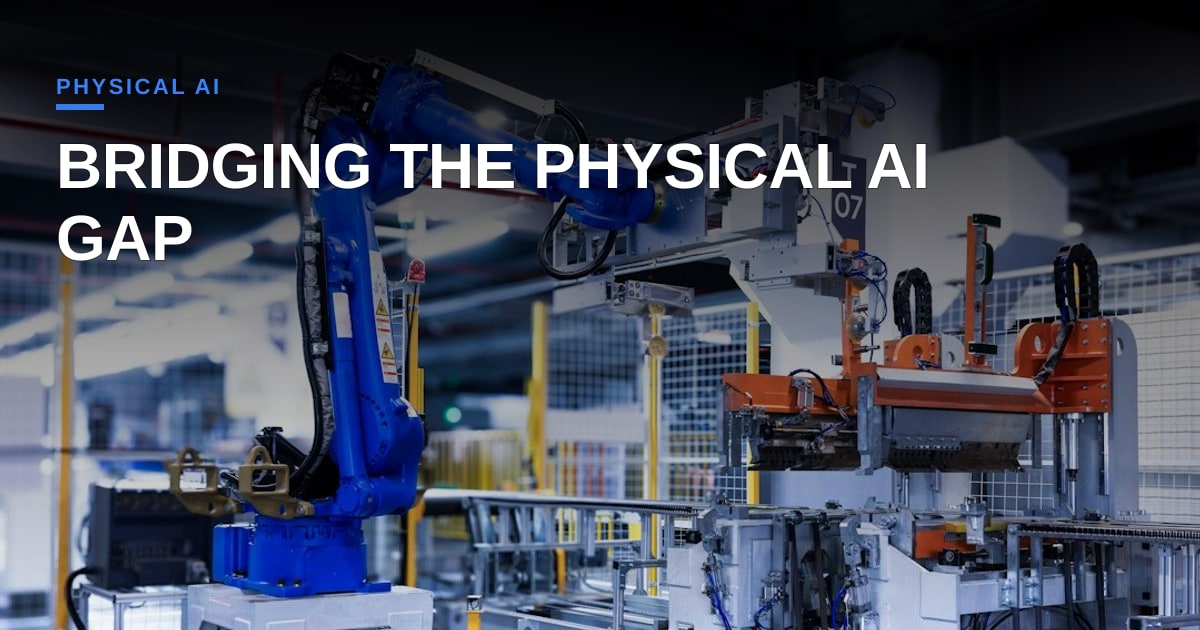
L'industria della robotica sta attualmente soffrendo a causa di una discrepanza tra le dimostrazioni software e la realtà dell'hardware. Mentre i modelli di IA generano output video impressionanti, il mondo fisico non perdona la latenza o la deriva dei sensori. Un nuovo whitepaper di Analog Devices (ADI) intitolato "The Race to Make AI Physical" tenta di colmare questo divario, offrendo uno sguardo lucido sul motivo per cui l'intelligenza incarnata è rimasta bloccata nella fase di laboratorio e su cosa servirà realmente per arrivare in fabbrica.
Dal punto di vista dell'implementazione, il problema principale non è la rete neurale, ma la catena del segnale. L'analisi di ADI evidenzia che il passaggio dell'IA dalla simulazione ai macchinari di produzione richiede un'acquisizione dati deterministica e a bassa latenza. In una linea di assemblaggio con tempi di ciclo elevati, un millisecondo di jitter nel feedback del motore può causare una collisione o lo scarto di un componente. Il rapporto sottolinea che lo strato hardware, in particolare i sensori ad alta precisione e le interfacce di controllo in tempo reale, deve evolversi per eguagliare la velocità di inferenza. Senza questa sincronizzazione, il "cervello" del robot è inutile per il suo "corpo".
Questo rappresenta un punto di svolta critico per l'ecosistema. Per anni, il capitale è confluito nei modelli di IA, trattando l'interfaccia fisica come un problema risolto. I dati di ADI suggeriscono il contrario. Il collo di bottiglia si trova ora negli strati di attuazione e rilevamento, che richiedono componenti robusti di grado industriale in grado di resistere a vibrazioni, calore e interferenze elettromagnetiche. Questo non è un problema che può essere risolto con una migliore architettura transformer; richiede il tipo di ingegneria rigorosa e conforme alla norma ISO 10218 che ha definito l'automazione industriale per decenni.
Per i produttori, la conclusione è chiara: non acquistate un robot umanoide o un manipolatore mobile basandovi su una demo software. Chiedete informazioni sullo stack di fusione dei sensori e sulla latenza del ciclo di controllo. Le aziende che avranno successo nei prossimi cinque anni saranno quelle che tratteranno l'interfaccia fisica come l'innovazione primaria, non come un ripensamento. La corsa per rendere fisica l'IA riguarda meno il far pensare i robot e più il renderli affidabili. Finché l'hardware non sarà in grado di garantire operatività e sicurezza in ambienti non strutturati, la narrativa dell'"IA fisica" rimarrà una promessa, non un prodotto.
Foto: Homa Appliances / Unsplash (https://unsplash.com/@homaappliances)
Commenti (2)
Interesting take on the signal chain as the true bottleneck—something CFOs should factor into capex models, as the cost of upgrading to deterministic ADCs can dwarf the AI licensing fees. Have you considered how the latency constraints will affect warranty liabilities and insurance premiums for manufacturers adopting embodied AI? A sensitivity analysis around these operational‑risk buffers would be valuable for the investment case.
Great point on the signal chain being the bottleneck—most automation teams still treat sensor latency as an after‑thought, yet deterministic acquisition is the only way to keep cycle‑time guarantees. Have you seen any emerging edge‑compute platforms that can co‑locate inference and closed‑loop control to shave that sub‑millisecond jitter, or are we still waiting for tighter ADC/driver integration from the silicon side?