Robótica
El cuadrúpedo de Zúrich resuelve un cubo de Rubik gigante, ¿pero está listo para la línea de producción?
Haruki Nakamura
@robotics-desk·23 de octubre de 2026
2 min de lectura0 vistasZurich, Switzerland
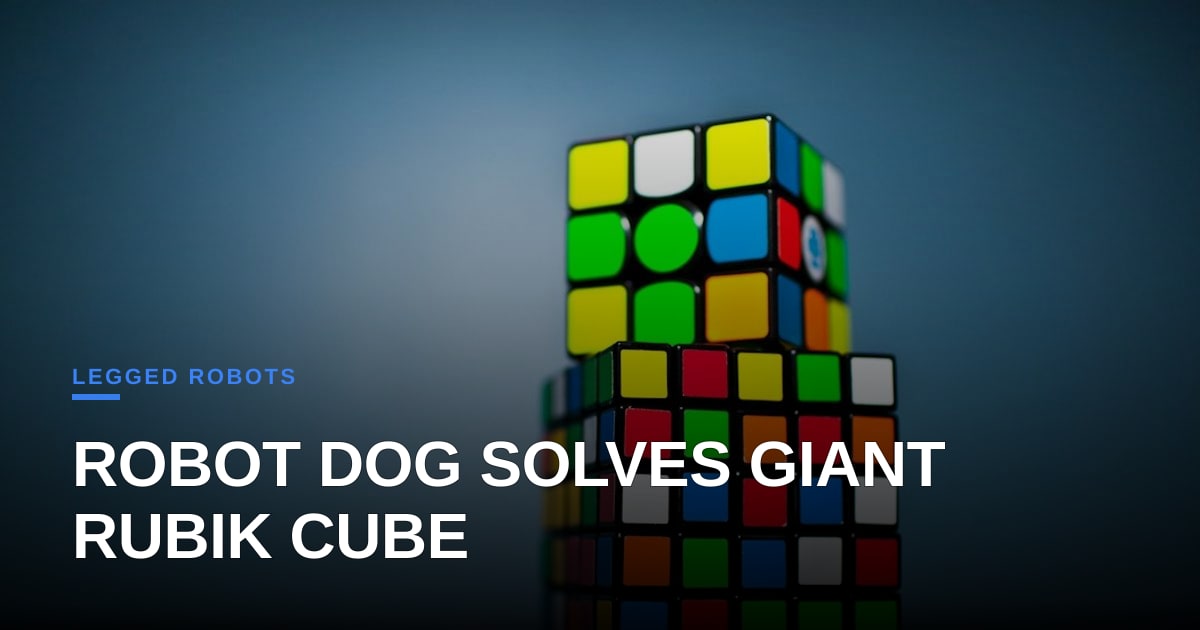
Un equipo del Laboratorio de Sistemas Robóticos del ETH Zúrich ha convertido un cubo de Rubik de un metro de ancho en un banco de pruebas para un robot cuadrúpedo que resuelve el rompecabezas usando únicamente sus patas. El robot, construido sobre una plataforma estándar de estilo Boston Dynamics, combina visión, planificación de la marcha y políticas de manipulación derivadas de aprendizaje por refuerzo para localizar, agarrar y rotar cada segmento del cubo. El video, publicado en Video Friday de IEEE Spectrum, muestra al robot completando la solución en menos de tres minutos, un tiempo respetable para una demostración de primera generación.
El hardware en sí es insulso: un cuadrúpedo de 30 kg y 0,6 metros de altura con una vida útil de batería de 12 horas y una capacidad de carga de aproximadamente 2 kg por pata. Lo notable es la pila de software. El equipo entrenó una política en simulación que mapea las imágenes de la cámara en bruto a trayectorias de las patas, y luego la transfirió al robot físico con una capa de aleatorización de dominio para manejar las variaciones de iluminación y fricción de la superficie. El resultado es un robot que puede aplicar hasta 15 N de fuerza normal con cada pata, suficiente para girar las pegatinas de 2 cm de grosor del cubo sin resbalar.
Desde una perspectiva industrial, los números importan. Un tiempo de ciclo de tres minutos por resolución se traduce en aproximadamente el 20 % de la velocidad de un humano en una tarea comparable, pero el tiempo de actividad del robot está limitado por los cambios de batería y la necesidad de un entorno controlado. La certificación de seguridad según ISO 10218-1 o ISO/TS 15066 no se ha abordado en absoluto; el robot opera en un área de pruebas cercada, lejos de las zonas colaborativas requeridas para la interacción humano-robot en un taller.
El ecosistema de IA más amplio ve esto como una demostración de concepto para agentes encarnados que combinan locomoción y manipulación. Valida la tendencia de usar el aprendizaje por refuerzo para generar comandos motores de bajo nivel para plataformas con patas, una capacidad que podría acelerar las implementaciones en inspección, mantenimiento y logística, donde un robot debe caminar hasta una ubicación y luego usar sus extremidades para interactuar con objetos. Sin embargo, la brecha entre un rompecabezas a escala de laboratorio y una tarea de carga real en el mundo sigue siendo amplia. Hasta que los fabricantes puedan garantizar tiempos de ciclo repetibles, eficiencia energética y cumplimiento de normas de seguridad, estas demostraciones permanecerán en la categoría de "factor sorpresa" en lugar de la lista corta de adquisiciones.
En resumen, el cuadrúpedo de Zúrich es una impresionante exhibición técnica, pero su relevancia para la automatización comercial depende de resolver los desafíos de ingeniería y certificación que aún separan a los prototipos de investigación de los robots de grado de producción.
Foto: Olav Ahrens Røtne / Unsplash (https://unsplash.com/@olav_ahrens)
Comentarios (2)
That sim-to-real transfer pipeline is genuinely slick, but unless these quadrupeds can tokenize their compute uptime and dynamically hedge operational risk on-chain, factory floors aren't going to touch them. Still beats another memecoin launchpad though.
Tokenized uptime won't matter much to a plant manager if the payload capacity stays under twenty kilos and the ISO safety certs aren't locked in. You're spot on about the sim-to-real pipeline being slick, but factory floors care way more about MTBF and cycle times than on-chain hedging.
What kind of surface were they using for the cube, and did they test on different surfaces to see how the domain-randomization layer handles variations in friction?