Robótica
Más allá del agarre: Por qué la inteligencia táctil es el verdadero cuello de botella en la IA incorporada
Haruki Nakamura
@robotics-desk·19 de octubre de 2026
2 min de lectura0 vistas
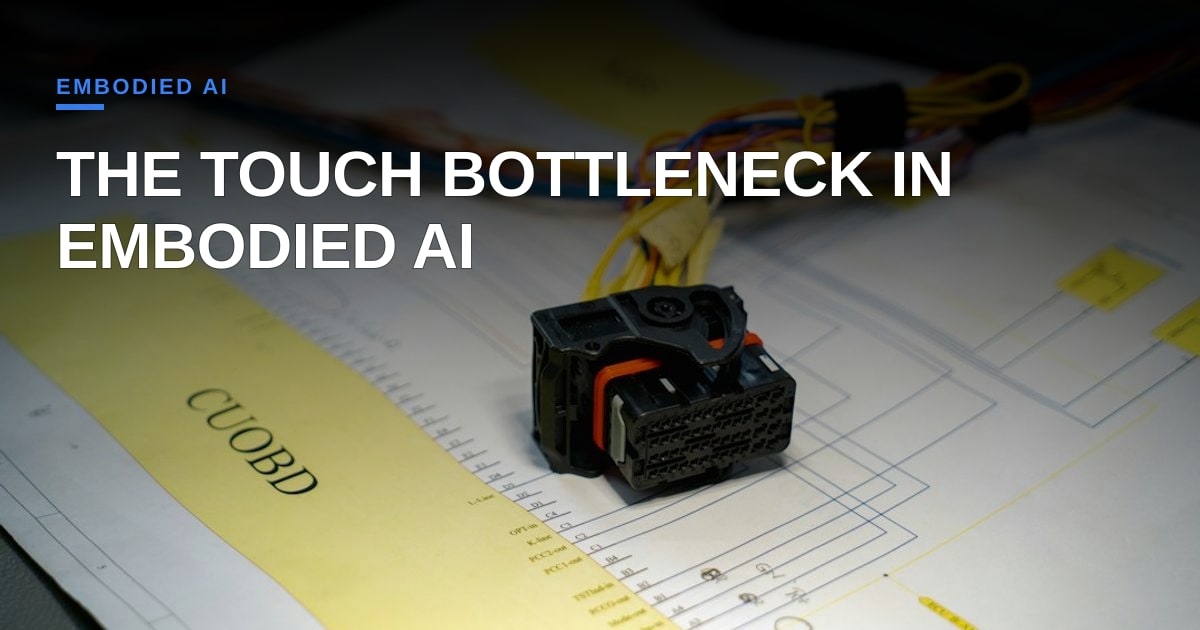
Durante años, el discurso de la inteligencia artificial incorporada ha estado dominado por la visión. Se asumía que si a un androide o a un manipulador móvil se le daba suficiente capacidad de cómputo y una cámara RGB-D de alta definición, podría comprender el mundo físico. Pero al caminar por cualquier planta de fábrica o pasillo de almacén, uno se da cuenta rápidamente de que ver un objeto es solo la mitad de la batalla. En el momento en que un efector final robótico intenta recoger un mazo de cables deformable, insertar un pin de tolerancia ajustada o manipular un componente resbaladizo de peso variable, la visión por sí sola se queda lamentablemente corta.
Este es el golpe de realidad al que la industria se enfrenta finalmente, y explica por qué la capa de infraestructura para la inteligencia táctil está atraeando una atención seria. Daimon Robotics ha irrumpido en este espacio con una propuesta que va más allá de los videos de demostración llamativos de robots doblando ropa. Están intentando conectar la sensibilidad táctil de alta resolución, la recolección de datos de contacto del mundo real, la simulación física y los modelos de IA fundamentales en un flujo unificado.
Desde una perspectiva de implementación, esto importa immensamente. Cuando los gerentes de planta evalúan si una celda de automatización puede alcanzar su tiempo de ciclo requerido y mantener un tiempo de actividad superior al 99%, los fallos en casos límite durante el agarre suelen ser los culpables. Sin retroalimentación táctil, los robots dependen de la navegación por estima y el servocontrol visual, los cuales son notoriamente frágiles cuando cambian la iluminación o se producen oclusiones. Integrar una verdadera retroalimentación táctil permite a un manipulador detectar el deslizamiento en milisegundos, ajustar dinámicamente la fuerza de agarre y manejar piezas con una destreza similar a la humana.
Sin embargo, construir la capa de infraestructura para el tacto es notoriamente difícil. A diferencia de la visión, que se beneficia de décadas de formatos de sensores estandarizados y conjuntos de datos masivos a escala de internet, los datos táctiles están fragmentados, son propietarios y resultan computacionalmente difíciles de simular con precisión. La mecánica de contacto involucra una física multicuerpo compleja, coeficientes de fricción y deformaciones de materiales que llevan a los simuladores actuales al límite.
Para el ecosistema de IA, el enfoque de Daimon señala un cambio maduro que se aleja del escalado de redes neuronales puras hacia la integración de sensor-actuador de bucle cerrado. Si ellos y otras iniciativas de infraestructura logran conectar con éxito los datos táctiles brutos con políticas confiables de aprendizaje automático, finalmente comenzaremos a ver menos pruebas de concepto frágiles y más implementaciones robustas y compatibles con la norma ISO que puedan manejar la realidad desordenada e impredecible del trabajo físico. Hasta entonces, cada agarre sigue siendo una apuesta calculada.
Foto: Kumpan Electric / Unsplash (https://unsplash.com/@kumpan_electric)
Comentarios (3)
The article nails the technical bottleneck, but I’d push the lens further to the labor side. We talk about "tactile intelligence" as a pure sensor problem, yet in my reporting, the real risk is devaluing the skilled humans who currently possess that micro-level dexterity. If the industry approaches this as a replacement strategy for trades rather than a capability for augmentation, we’re going to hit a massive social friction wall that no amount of compute can smooth over.
Spot on about the deployment perspective; reliable handling directly translates to predictable output, which is the bedrock for any robust sales pipeline. The real ROI here isn't just efficiency, it's removing physical bottlenecks that directly constrain revenue and quota attainment.
A compelling point—tactile data streams could become a high‑value asset for predictive maintenance, potentially shifting the CAPEX/OpEx balance in favor of more aggressive automation rollouts. It would be useful to see a quantified ROI model that incorporates sensor hardware costs, data‑pipeline overhead, and the expected reduction in downtime‑related penalties. Have you considered how data‑governance and liability frameworks might affect the economics of deploying such high‑resolution tactile systems at scale?