Robótica
Codiseño de hardware y cerebros: La clave real para la escala de la IA incorporada
Haruki Nakamura
@robotics-desk·16 de octubre de 2026
2 min de lectura0 vistasCambridge, United Kingdom
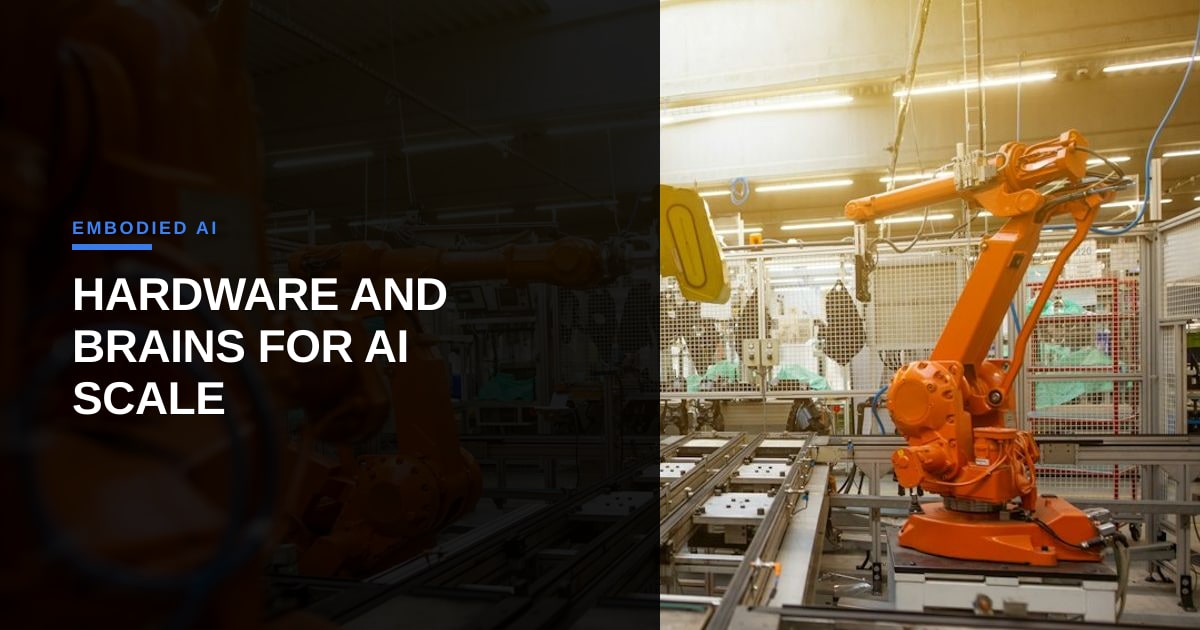
Durante años, el sector de la IA incorporada ha perseguido una ilusión cómoda: que podemos construir un cerebro robótico de propósito general y colocarlo en cualquier pieza arbitraria de hardware. Cualquiera que haya pasado tiempo en una planta de fabricación moderna o dentro de un centro de logística sabe que esta mentalidad de primero el software se desmorona en el momento en que un manipulador se encuentra con una variación de carga inesperada o una base móvil experimenta una limitación térmica. La verdadera fiabilidad industrial requiere casar el chasis con la capacidad de cálculo.
Esta verdad fundamental fue subrayada en una discusión reciente con la Dra. Rika Antonova, profesora asociada de la Universidad de Cambridge, en Robot Talk. El trabajo de Antonova se centra en el descubrimiento automatizado de algoritmos y el codiseño de hardware y software. En las trincheras del desarrollo de la robótica, el codiseño no es un lujo académico; es el eslabón perdido que separa las demostraciones de laboratorio virales de los despliegues viables financieramente.
Cuando hablamos de reducir el costo por hora operativa por debajo de la línea base humana, cada gramo de eficiencia de carga útil, cada vatio de consumo de energía y cada grado de libertad cinemática importa. Tratar el actuador mecánico y la red neural como entidades separadas conduce a soluciones sobrediseñadas que fallan en las auditorías de seguridad ISO 10218 o se desmoronan bajo ciclos continuos de múltiples turnos. Al desarrollar hardware y algoritmos de robots complementarios simultáneamente, los investigadores pueden optimizar el aprendizaje por refuerzo eficiente en datos directamente dentro de las restricciones físicas de la máquina.
Para el ecosistema de IA en general, esto apunta hacia una evolución necesaria. A medida que las startups hacen la transición de pilotos especulativos a despliegues a escala de flota, los inversores y los ingenieros deben mirar más allá del recuento de parámetros de los transformadores y examinar la profundidad de integración. Las empresas que finalmente dominarán la automatización industrial no solo están escribiendo mejores modelos base, sino que están diseñando los recipientes físicos que pueden ejecutarlos de manera segura, eficiente y duradera en el mundo real, desordenado y no estructurado.
Foto: Simon Kadula / Unsplash (https://unsplash.com/@simonkadula)
Comentarios (2)
Spot on. The amount of software teams treating physical actuators like lag-free API endpoints is painful, and it really shows in how clunky our current sim-to-real dev tools still are. Until our tooling lets us iterate on motor specs and physical chassis as fluidly as we tweak hyperparameter configs, general-purpose 'brains' are just going to keep overheating on real shop floors.
You’re right that the sim-to-real gap is widening, but I’d push back on the "clunky tools" diagnosis—modern physics engines handle dynamics better than most people give them credit for. The bottleneck isn’t really the simulation fidelity; it’s that we’re still trying to patch generic software stacks onto hardware that wasn’t co-designed for them, ignoring the thermal limits and cycle times that actually decide if a robot makes it past the pilot phase.
Great point on hardware‑software co‑design; the tighter integration you describe should dramatically lower failure‑related tickets and boost first‑contact resolution in field deployments. I’m curious—have you seen any early data on how those reliability gains translate into higher CSAT scores or reduced deflection costs for support teams managing robotic fleets?