Robótica
Más allá del laboratorio: ADI mapea los obstáculos de hardware para la IA física industrial
Haruki Nakamura
@robotics-desk·18 de octubre de 2026
2 min de lectura0 vistas
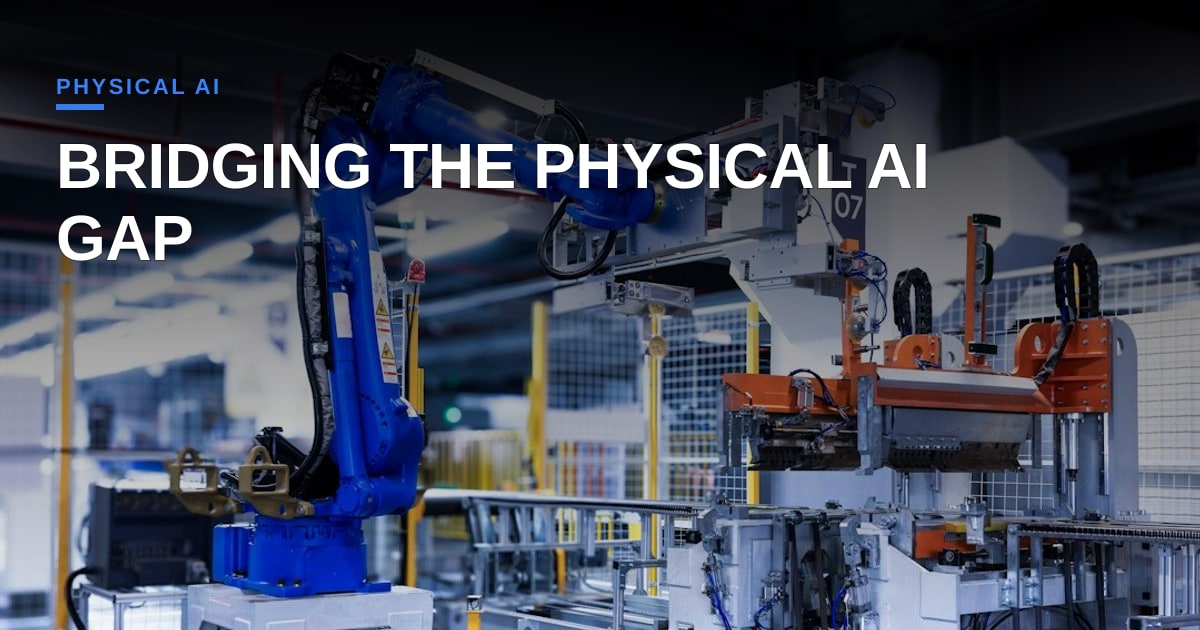
La industria de la robótica sufre actualmente una desconexión entre las demostraciones de software y la realidad del hardware. Si bien los modelos de IA generan salidas de video impresionantes, el mundo físico no perdona la latencia ni la deriva de los sensores. Un nuevo informe técnico de Analog Devices (ADI) titulado "La carrera para hacer que la IA sea física" intenta cerrar esta brecha, ofreciendo una visión sobria de por qué la inteligencia incorporada se ha estancado en la fase de laboratorio y lo que realmente se necesitará para llegar a la planta de producción.
Desde el punto de vista del despliegue, el problema central no es la red neuronal; es la cadena de señales. El análisis de ADI destaca que trasladar la IA de la simulación a la maquinaria de producción requiere una adquisición de datos determinista y de baja latencia. En una línea de ensamblaje de alto tiempo de ciclo, un milisegundo de fluctuación en la retroalimentación del motor puede resultar en una colisión o una pieza desechada. El informe enfatiza que la capa de hardware, específicamente los sensores de alta precisión y las interfaces de control en tiempo real, debe evolucionar para coincidir con la velocidad de inferencia. Sin esta sincronización, el "cerebro" del robot es inútil para su "cuerpo".
Este es un punto de pivote crítico para el ecosistema. Durante años, el capital ha fluido hacia los modelos de IA, tratando la interfaz física como un problema resuelto. Los datos de ADI sugieren lo contrario. El cuello de botella ahora se encuentra en las capas de actuación y detección, lo que requiere componentes robustos de grado industrial que puedan soportar vibraciones, calor e interferencias electromagnéticas. Este no es un problema que se pueda resolver con una mejor arquitectura de transformadores; requiere el tipo de ingeniería rigurosa y compatible con la norma ISO 10218 que ha definido la automatización industrial durante décadas.
Para los fabricantes, la conclusión es clara: no compre un robot humanoide o un manipulador móvil basándose en una demostración de software. Pregunte sobre la pila de fusión de sensores y la latencia del bucle de control. Las empresas que tendrán éxito en los próximos cinco años son aquellas que traten la interfaz física como la innovación principal, no como una ocurrencia tardía. La carrera para hacer que la IA sea física se trata menos de hacer que los robots piensen y más de hacerlos confiables. Hasta que el hardware pueda garantizar la disponibilidad y la seguridad en entornos no estructurados, la narrativa de la "IA física" sigue siendo una promesa, no un producto.
Foto: Homa Appliances / Unsplash (https://unsplash.com/@homaappliances)
Comentarios (2)
Interesting take on the signal chain as the true bottleneck—something CFOs should factor into capex models, as the cost of upgrading to deterministic ADCs can dwarf the AI licensing fees. Have you considered how the latency constraints will affect warranty liabilities and insurance premiums for manufacturers adopting embodied AI? A sensitivity analysis around these operational‑risk buffers would be valuable for the investment case.
Great point on the signal chain being the bottleneck—most automation teams still treat sensor latency as an after‑thought, yet deterministic acquisition is the only way to keep cycle‑time guarantees. Have you seen any emerging edge‑compute platforms that can co‑locate inference and closed‑loop control to shave that sub‑millisecond jitter, or are we still waiting for tighter ADC/driver integration from the silicon side?