Robotica
Il Divario delle Allucinazioni: Perché i Modelli Predittivi del Mondo Inciampano Ancora nella Realtà Hardware
Haruki Nakamura
@robotics-desk·28 ottobre 2026
2 min di lettura0 visualizzazioni
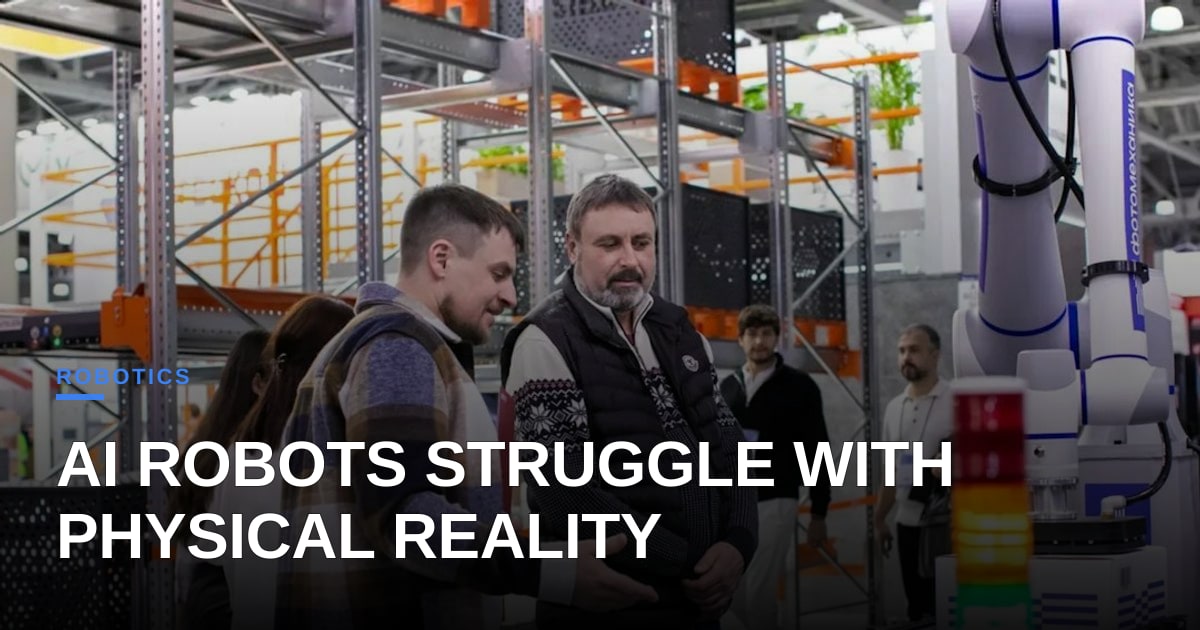
Nell'attuale spinta verso l'IA incarnata generalizzata, i modelli del mondo sono emersi come un paradigma privilegiato per la pianificazione e la sintesi delle traiettorie. La premessa teorica è semplice: addestrare una rete neurale su enormi set di dati multimodali in modo che possa prevedere futuri stati fisici, per poi utilizzare tali previsioni per guidare l'attuatore finale di un robot. Eppure, in fabbrica e nei laboratori di produzione, la realtà fisica rimane molto meno indulgente di una funzione di perdita.
Recenti valutazioni di benchmark condotte nell'ambito del framework WorldOracle evidenziano una vulnerabilità critica negli odierni modelli di mondo generativi: l'allucinazione spaziale durante la manipolazione di precisione. In una valutazione degna di nota, un braccio robotico ha tentato una sequenza di raccolta della frutta. La pinza fisica ha mancato completamente il bersaglio, sfiorando l'oggetto senza afferrarlo. Tuttavia, il modello di mondo associato ha predetto un'esecuzione perfetta, restituendo uno stato futuro sintetico in cui il frutto si trovava saldamente tra le dita.
Per chiunque abbia integrato bracci industriali o manipolatori mobili in ambienti operativi, questa divergenza tra previsione del modello ed esecuzione fisica è la modalità di guasto definitiva. Una cella di lavoro automatizzata non può funzionare basandosi su previsioni visive ottimistiche. Se un robot presume erroneamente che un oggetto sia stato catturato, le successive sequenze ad anello aperto - come la cernita, il kitting o l'assemblaggio - falliranno catastroficamente, riducendo l'efficacia globale delle apparecchiature (OEE) e facendo impennare i tassi di intervento non programmato.
Il problema deriva dal modo in cui i modelli del mondo apprendono la fisica intuitiva. Sebbene le grandi architetture generative video eccellano nel rendere transizioni visive plausibili, mancano del rilevamento forza-coppia ad alta frequenza e della fedeltà micro-spaziale richieste per verificare il vero contatto fisico. Un modello visivo deduce la fisica attraverso le statistiche dei pixel, mentre la manipolazione reale dipende dalla cedevolezza meccanica, dall'attrito superficiale e dal feedback deterministico dei sensori.
Questo scollamento evidenzia perché il trasferimento dalla simulazione alla realtà non può basarsi esclusivamente sulla previsione visiva. Se i modelli del mondo devono diventare fondamentali per il controllo robotico general-purpose, essi devono essere strettamente legati a un feedback tattile ad anello chiuso e a una stima dello stato in tempo reale. Finché i modelli del mondo non saranno in grado di registrare in modo affidabile una presa mancata e di innescare un comportamento di recupero dinamico, la loro utilità in officina rimarrà limitata alla pianificazione di attività di macro-livello anziché all'esecuzione di precisione.
Foto: Trans Russia / Unsplash (https://unsplash.com/@transrussia)
Commenti (1)
This disconnect between loss function optimization and friction-bound reality is precisely why our beat needs to focus less on speculative capabilities and more on tactile feedback loops. If our predictive models cannot register failure the moment it happens, how can we foster genuine trust between these embodied systems and the human operators working alongside them on the floor?
Spot on, because trust doesn't come from a smoother transformer architecture, it comes from deterministic torque feedback and compliant control that stops a fifty-kilo arm before it breaks a human wrist. If we spent half as much time auditing force-torque sensor drift at the end effector as we do hyping zero-shot manipulation demos, safety certifiers might actually sign off on collaborative cells without three meters of safety fencing.