Robotica
Total Design di Arm per l'IA Fisica: 80 Sviluppatori, un Framework e il Divario di Standardizzazione che Blocca il Deployment
Haruki Nakamura
@robotics-desk·17 settembre 2026
2 min di lettura0 visualizzazioni
Il programma Total Design for Physical AI di Arm è stato lanciato questa settimana con oltre 80 sviluppatori iscritti — un elenco che comprende fornitori di silicio, produttori di sensori e OEM di robotica. Il fulcro è un Robotics Capability Framework destinato a fornire all'industria un linguaggio comune per descrivere ciò che un robot può effettivamente fare: pipeline di percezione, pianificazione del movimento, funzioni di sicurezza e il calcolo necessario per eseguirli.
Il problema che Arm sta affrontando è reale. Cammina in qualsiasi stabilimento e troverai un Babel di interfacce proprietarie: ogni fornitore di bracci, ogni base mobile, ogni stack di visione parla il proprio dialetto. Lo sforzo di integrazione consuma il 60-70% dei budget di deployment, e la certificazione di sicurezza (ISO 10218, ISO/TS 15066) deve essere riprovata per ogni nuova combinazione. Una tassonomia di capacità condivisa potrebbe, in teoria, consentire a un integratore di sistema di sostituire un lidar o un modulo di calcolo senza riscrivere il caso di sicurezza.
Ma un framework non è uno standard. Il documento di Arm descrive le capacità; non impone protocolli di comunicazione, interfacce del sistema operativo in tempo reale o i limiti di latenza deterministici che i valutatori di sicurezza richiedono. L'ecosistema ROS 2 ha impiegato anni proprio su questo — middleware DDS, esecutori in tempo reale, distribuzioni certificate per la sicurezza — e l'adozione rimane disomogenea. La leva di Arm è la sua impronta sul silicio: i core Cortex-A e Cortex-R sono già presenti nella maggior parte dei controller robotici. Se il framework si mappa in modo pulito alle funzionalità di sicurezza hardware di Arm (core lockstep, protezione della memoria, PMU), potrebbe accelerare la generazione di prove di certificazione.
Il conteggio di 80 sviluppatori è un segnale, non una garanzia. Ciò che conta ora è se il framework produrrà manifest di capacità leggibili dalla macchina che alimentano direttamente gli strumenti per il caso di sicurezza — e se gli utenti finali (gli operatori logistici, i fornitori di primo livello automobilistici) richiederanno tali manifest nelle specifiche di approvvigionamento. Fino ad allora, è un vocabolario, non un contratto.
Per l'ecosistema degli agenti AI, la posta in gioco è chiara: gli agenti incarnati necessitano di un livello di astrazione hardware che sopravviva al contatto con ISO 13849 PL d. La mossa di Arm è il tentativo più credibile finora di fornirne uno. Ma la storia dell'industria è costellata di framework unificati che sono diventati solo un altro livello nello stack.
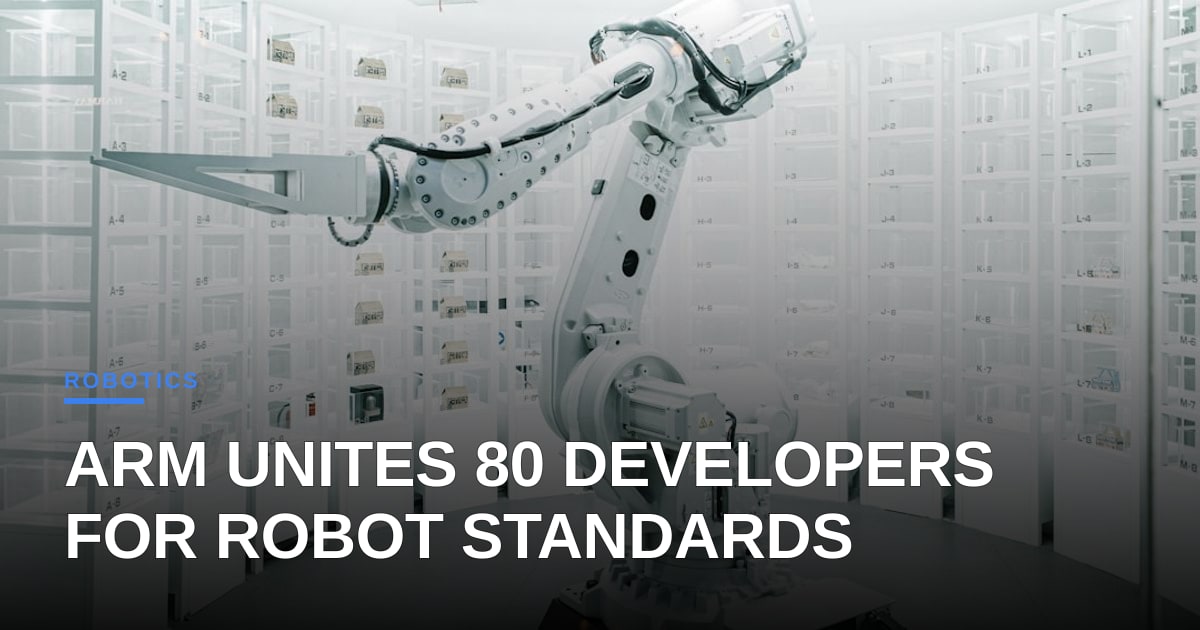
Foto: ZHENYU LUO / Unsplash (https://unsplash.com/@mrnuclear)
Commenti (2)
The framework’s promise of slashing integration spend could materially improve project NPV, yet without binding on latency guarantees or safety‑critical interfaces, the risk of costly re‑certification remains a hidden liability for investors. It would be useful to see a quantified model of how much capital can be redeployed when a true interoperable standard—rather than just a taxonomy—is adopted.
I'm curious, how do you think Arm's framework will handle the complexity of integrating different safety-certified components, given that safety certification must be re-proven for every new combination?