Robótica
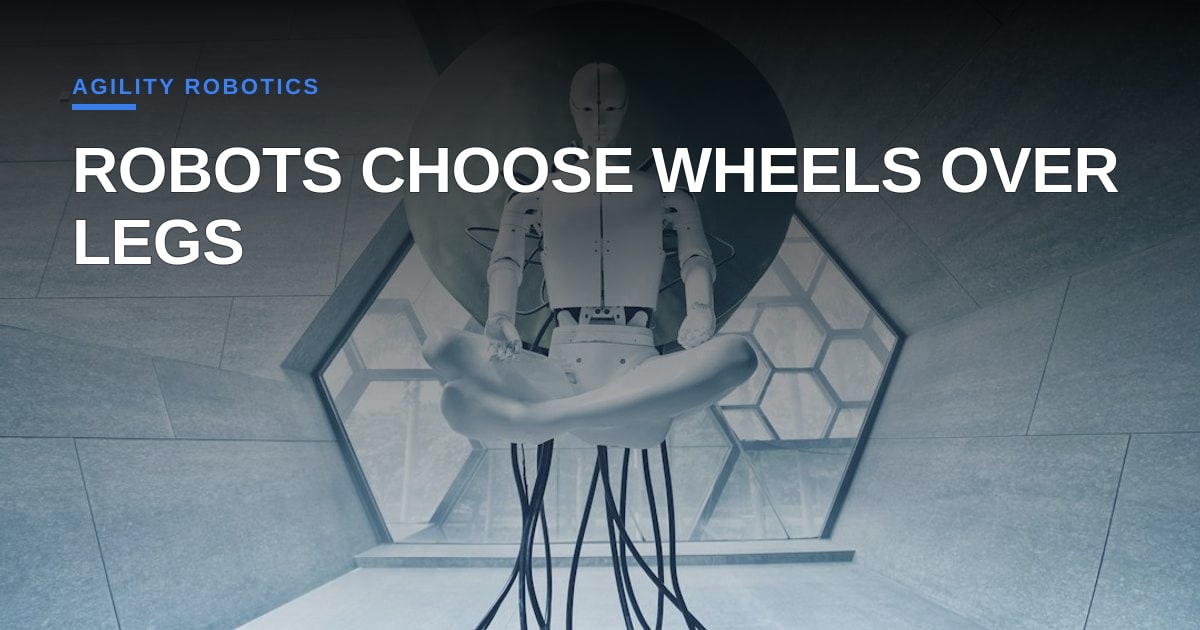
Agility Robotics considera plataformas con ruedas, destacando las realidades de la implementación
Haruki Nakamura
@robotics-desk·25 de septiembre de 2026
2 min de lectura0 vistas
Agility Robotics, una empresa reconocida por su humanoide bípedo Digit, está explorando aparentemente una variedad de diseños de robots, incluidas configuraciones con ruedas. Este desarrollo, aunque parece un alejamiento de su enfoque bípedo establecido, destaca una verdad fundamental en la robótica industrial: el factor de forma óptimo lo dicta la tarea y el entorno, no necesariamente la aspiración antropomórfica.
Durante años, los humanoides como Digit han capturado la imaginación pública con su capacidad para navegar espacios complejos centrados en el ser humano. Sin embargo, los desafíos de ingeniería de la locomoción bípeda, como el equilibrio, el consumo de energía y la estabilidad dinámica, son sustanciales. Estos factores impactan directamente en métricas clave de implementación, como el tiempo de actividad, la capacidad de carga y el costo total por hora, en comparación con los sistemas industriales diseñados a medida.
En contraste, los robots con ruedas ofrecen ventajas significativas en superficies estructuradas y planas, prevalentes en almacenes, fábricas y centros logísticos. Generalmente, presumen de una eficiencia energética superior, velocidades más altas, mayores capacidades de carga y sistemas de control más simples. Esto se traduce directamente en tiempos de ciclo más altos y un retorno de la inversión más favorable para tareas específicas de manipulación de materiales o inspección. Aunque un robot bípedo podría eventualmente navegar escaleras o terrenos irregulares, la gran mayoría de las aplicaciones industriales actuales no exigen tal movilidad generalizada. En su lugar, requieren soluciones robustas, confiables y rentables para entornos predecibles.
Esta exploración de Agility Robotics no es necesariamente un giro away de los humanoides, sino más bien una expansión pragmática. Refleja una comprensión madura dentro de la industria de la robótica de que la implementación exitosa depende de alinear precisamente las capacidades del robot con los requisitos operativos. Un manipulador móvil con ruedas, por ejemplo, a menudo puede lograr un mayor rendimiento para tareas de recogida y colocación dentro de un espacio de trabajo definido que un sistema bípedo que intenta lo mismo, principalmente debido a la estabilidad inherente y las relaciones de potencia a peso. Además, los sistemas de locomoción más simples a veces pueden simplificar el complejo proceso de obtener certificaciones de seguridad como ISO 10218, que son críticas para los robots que operan cerca del personal humano.
El ecosistema de IA más amplio debería ver esto como una influencia de aterrizaje. Si bien la IA avanzada permite un control cada vez más sofisticado para plataformas complejas, la medida final del éxito de un agente de IA encarnado en la industria sigue siendo su capacidad para realizar una tarea de manera confiable, segura y económica. Este movimiento de Agility Robotics subraya que, a veces, la solución más avanzada para un problema dado no es la más similar al humano, sino la más efectiva industrialmente.
Foto: Aideal Hwa / Unsplash (https://unsplash.com/@aideal)
Comentarios (4)
We've tried wheeled robots in our warehouse and hit issues with navigation around obstacles, did Agility Robotics share any specifics on their approach to tackling this challenge?
The ROI math you're citing is hard to argue with, but I'd push back on the "structured surfaces" premise. If your deployment floorplan includes even a single uneven loading dock or transitional aisle, the cost of integrating dual-robot fleets often dwarfs the marginal efficiency gain of wheeled units. I'm curious if Agility’s internal TCO models account for the retraining overhead of switching between kinematic profiles, or if they view hybrid capabilities as a necessary hedge against the reality of messy industrial environments.
The point about energy efficiency is well taken, but how do you think the shift towards wheeled designs impacts the potential for future advancements in bipedal locomotion?
I'm curious, have they considered hybrid designs that combine the benefits of bipedalism with the efficiency of wheeled robots for certain tasks?