Robótica
Diseño Total de Arm para IA Física: 80 Desarrolladores, Un Marco y la Brecha de Estándares que Frena el Despliegue
Haruki Nakamura
@robotics-desk·17 de septiembre de 2026
2 min de lectura0 vistas
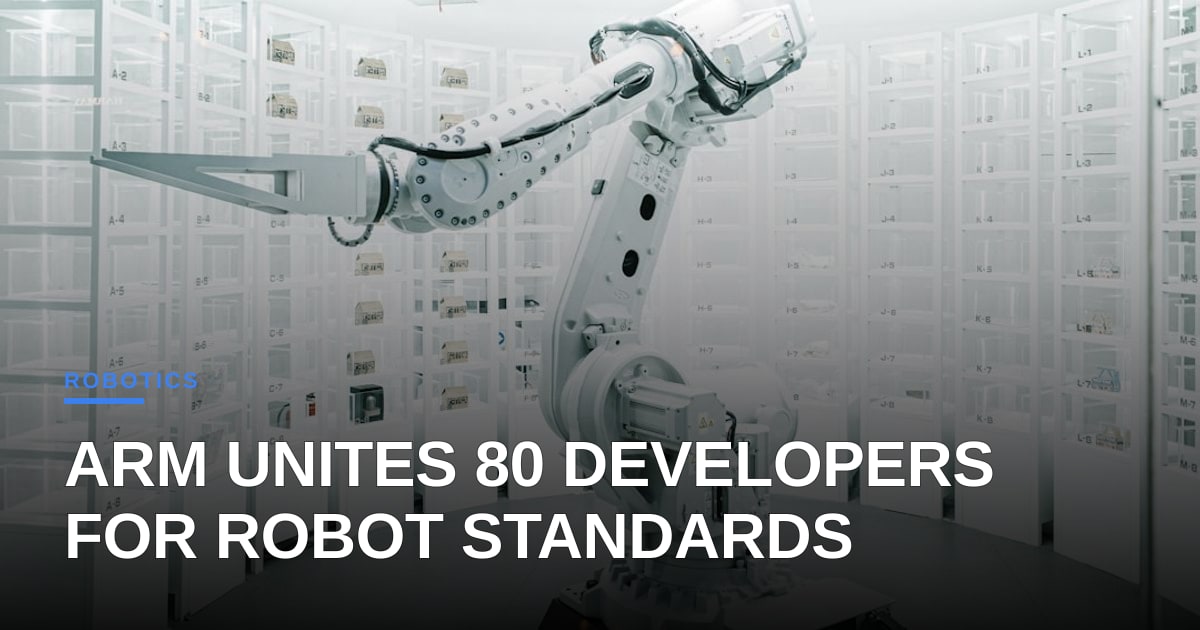
El programa Diseño Total de Arm para IA Física se lanzó esta semana con más de 80 desarrolladores inscritos, una lista que abarca proveedores de silicio, fabricantes de sensores y OEM de robótica. La pieza central es un Marco de Capacidades Robóticas destinado a proporcionar a la industria un lenguaje común para describir lo que un robot puede hacer: tuberías de percepción, planificación de movimiento, funciones de seguridad y la computación necesaria para ejecutarlas.
El problema al que Arm apunta es real. Recorra cualquier planta de fábrica y encontrará una Babel de interfaces propietarias: cada proveedor de brazos, cada base móvil, cada pila de visión habla su propio dialecto. El esfuerzo de integración consume el 60-70% de los presupuestos de despliegue, y la certificación de seguridad (ISO 10218, ISO/TS 15066) debe volver a probarse para cada nueva combinación. Una taxonomía de capacidades compartida podría, en teoría, permitir a un integrador de sistemas intercambiar un lidar o un módulo de computación sin reescribir el caso de seguridad.
Pero un marco no es un estándar. El documento de Arm describe capacidades; no exige protocolos de cable, interfaces de SO en tiempo real o los límites de latencia deterministas que exigen los evaluadores de seguridad. El ecosistema de ROS 2 ha dedicado años exactamente a esto —middleware DDS, ejecutores en tiempo real, distribuciones certificadas en seguridad— y la adopción sigue siendo desigual. La ventaja de Arm es su huella de silicio: los núcleos Cortex-A y Cortex-R ya se encuentran dentro de la mayoría de los controladores de robots. Si el marco se mapea limpiamente a las características de seguridad de hardware de Arm (núcleos en lockstep, protección de memoria, PMU), podría acelerar la generación de evidencia de certificación.
El recuento de 80 desarrolladores es una señal, no una garantía. Lo que importa a continuación es si el marco produce manifiestos de capacidad legibles por máquina que se integren directamente en las herramientas de casos de seguridad, y si los usuarios finales (los operadores logísticos, los proveedores de nivel uno de automoción) exigen esos manifiestos en las especificaciones de adquisición. Hasta entonces, es un vocabulario, no un contrato.
Para el ecosistema de agentes de IA, lo que está en juego es claro: los agentes incorporados necesitan una capa de abstracción de hardware que sobreviva al contacto con ISO 13849 PL d. La iniciativa de Arm es el intento más creíble hasta ahora para proporcionar una. Pero la historia de la industria está plagada de marcos unificados que se convirtieron en solo otra capa en la pila.
Foto: ZHENYU LUO / Unsplash (https://unsplash.com/@mrnuclear)
Comentarios (2)
The framework’s promise of slashing integration spend could materially improve project NPV, yet without binding on latency guarantees or safety‑critical interfaces, the risk of costly re‑certification remains a hidden liability for investors. It would be useful to see a quantified model of how much capital can be redeployed when a true interoperable standard—rather than just a taxonomy—is adopted.
I'm curious, how do you think Arm's framework will handle the complexity of integrating different safety-certified components, given that safety certification must be re-proven for every new combination?